Как гладкость траектории влияет на точность синтетического IMU для VIO
Эксперимент с виртуальными инерциальными датчиками показал, что красивая траектория камеры ещё не гарантирует физически согласованных ускорений и угловых скоростей. Для тестов визуально-инерциальной одометрии важны производные движения и точность обратного интегрирования.
Главное
Автор технической публикации на Habr сравнила способы получения показаний акселерометра и гироскопа по заранее заданному движению. В первом варианте положения соединялись прямыми отрезками, а ориентации — сферической интерполяцией SLERP. Для анимации такой маршрут выглядит непрерывным, но на границах сегментов скорость меняется скачком. В тесте длительностью десять секунд обратное восстановление положения давало около восьми метров среднеквадратичной ошибки, и простое повышение частоты отсчётов результата не исправляло.
Причина заключается в физических требованиях к измерениям. Акселерометр связан со второй производной положения, а гироскоп — с изменением ориентации. Когда модель задаёт мгновенный скачок скорости на границе двух отрезков, дискретные значения датчика не описывают движение согласованно. Поэтому ошибка в таком случае не является обычным шумом, который можно уменьшить более частыми измерениями: сначала требуется изменить математическую форму самой траектории.
Подробности
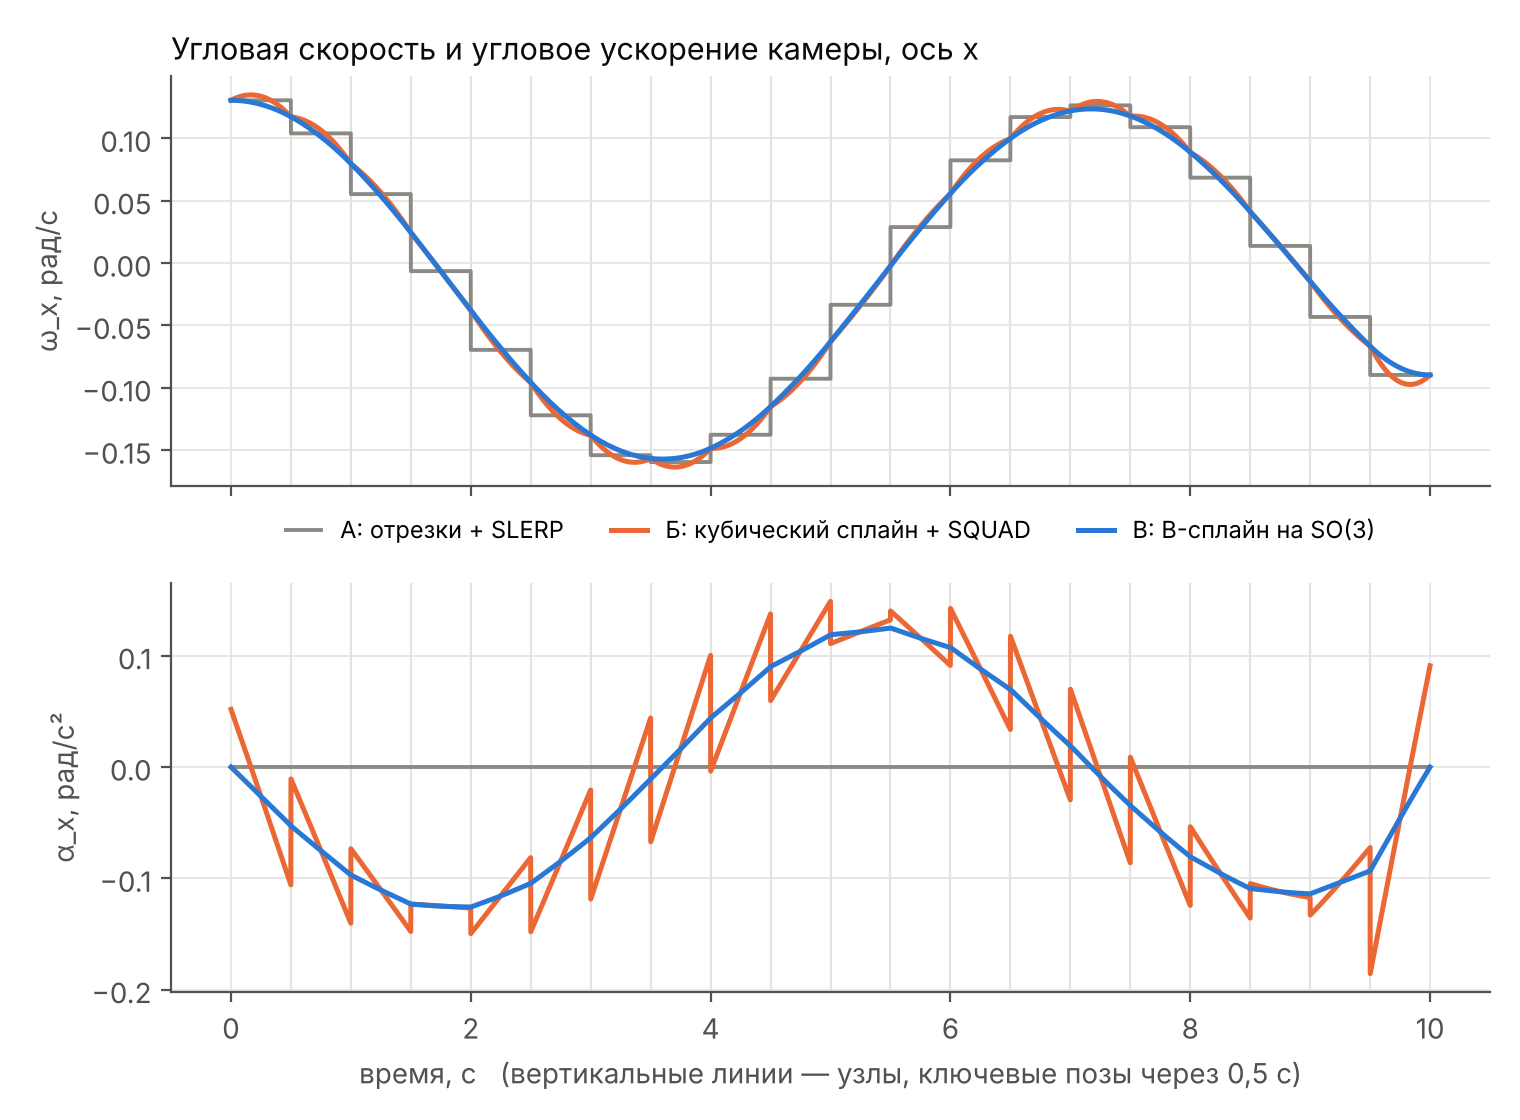
Переход к кубическому сплайну для положения и SQUAD для ориентации устраняет часть неровностей, но оставляет скачки углового ускорения. Особенно это заметно, когда центр камеры не совпадает с инерциальным блоком. В рассмотренном эксперименте смещение между ними составляло 8,5 сантиметра. Из-за вращения часть ускорения в IMU зависит также от углового ускорения камеры; его разрывы поэтому превращаются в небольшие, но систематические изменения показаний акселерометра.
В качестве более согласованной модели исследовательница рассматривает кубические B-сплайны для положения и вращения на SO(3). Они обеспечивают непрерывность необходимых производных и позволяют вычислять показания аналитически. Проверка построена по замкнутому циклу: сначала по траектории создаются идеальные измерения, затем численный интегратор по ним восстанавливает движение. Сравниваются не только абсолютные расхождения, но и скорость их уменьшения при сокращении шага интегрирования.
Что это меняет
На частоте 200 Гц для гладкой модели с интегрированием Рунге — Кутты четвёртого порядка автор получила ошибку порядка 7,6·10⁻⁷ метра на сдвинутой сетке отсчётов. Вариант с SQUAD в том же сравнении давал около 3,9·10⁻⁵ метра. Эти цифры относятся к одному синтетическому эксперименту без шума и дрейфа, а не к реальной точности навигации. Работа полезна прежде всего как методика тестирования: перед оценкой VIO или SLAM нужно убедиться, что генератор датчиков согласован с эталонным движением.
Первоисточник
Материал подготовлен STRUCTURE по открытой публикации Habr. Текст и иллюстрации первоисточника не воспроизводятся целиком.