Эксперимент с роем дронов без GPS выявил компромисс между точностью и энергозатратами
В исследовательском эксперименте управление группой беспилотников на основе относительных измерений оказалось точнее при автоматической настройке регуляторов, но потребовало заметно большего управляющего усилия. Робастная модификация позволила уменьшить эту нагрузку ценой части точности.
Главное
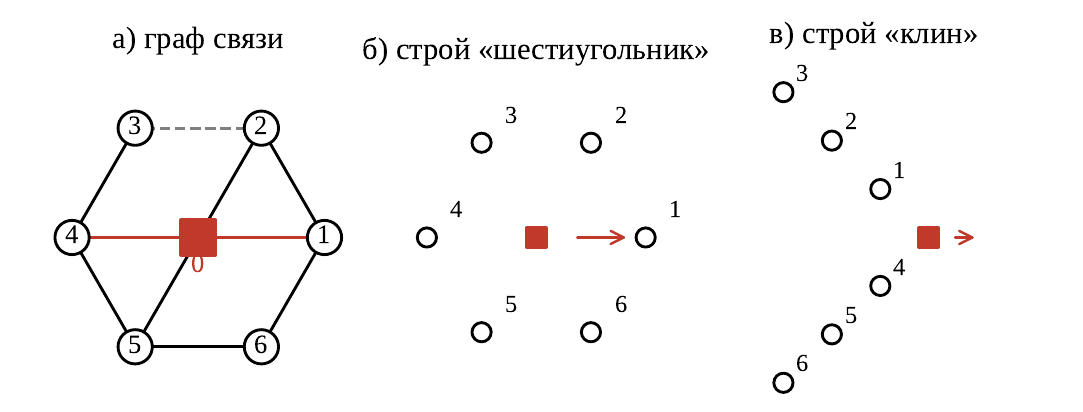
В работе, опубликованной на Хабре автором исследования из области инженерной кибернетики, рассматривается строй из шести беспилотников без использования глобальных координат GPS. Каждый участник оценивает собственное положение относительно соседей, а не получает полный маршрут централизованно. Состояние группы описывается графом связей и виртуальным лидером; связь с ним имеется лишь у части аппаратов. Такой подход нужен для задач, где навигация зависит от локальных датчиков и взаимодействия группы.
Исследователь сопоставил регуляторы с заранее заданным усилением и адаптивный алгоритм, который увеличивает коэффициенты при расхождении аппаратов. В численной модели он проверял перестроение фигуры, разворот, потерю части каналов и воздействие ветра. При порыве среднеквадратичная ошибка адаптивного варианта без регуляризации составила 0,36 метра против 0,89 метра для вручную настроенного фиксированного регулятора. Результат показывает преимущество в конкретном сценарии моделирования, а не универсальную точность любого реального роя.
Подробности
У адаптации обнаружилась цена. После крупных манёвров коэффициенты управления резко возрастали и не возвращались к исходным значениям. По данным эксперимента, хотя бы один аппарат находился на пределе управляющего воздействия примерно 67 процентов времени, а интегральные затраты на управление оказались в несколько раз выше, чем при фиксированной настройке. При наличии шума датчиков большое усиление также повышает чувствительность к ошибкам измерений.
Чтобы ограничить рост коэффициентов, автор применил зону нечувствительности к небольшим расхождениям, возврат к базовому усилению и ограничение допустимого диапазона. Такая модификация снижает нагрузку и сохраняет приемлемую устойчивость строя, но делает ошибку несколько больше по сравнению с самым точным вариантом. Отдельно отмечено, что преимущества на усиленном порыве ветра могли частично зависеть от того, как скоро после перестроения произошло возмущение.
Что это меняет
Вывод исследования пока ограничен симуляцией. Автор не выдаёт расчёты за результаты полётных испытаний: использована упрощённая динамическая модель и одна реализация шума, а задержки связи и подробное поведение автопилота ещё требуют изучения. Следующий шаг — повторяемые серии экспериментов с разными условиями и проверка алгоритма на физических аппаратах. Только после этого можно уверенно оценивать соотношение надёжности, точности и расхода энергии в эксплуатации.
Первоисточник
Материал подготовлен STRUCTURE по открытой публикации Habr. Текст и иллюстрации первоисточника не воспроизводятся целиком.